运动理解
从传感器测量到运动理解
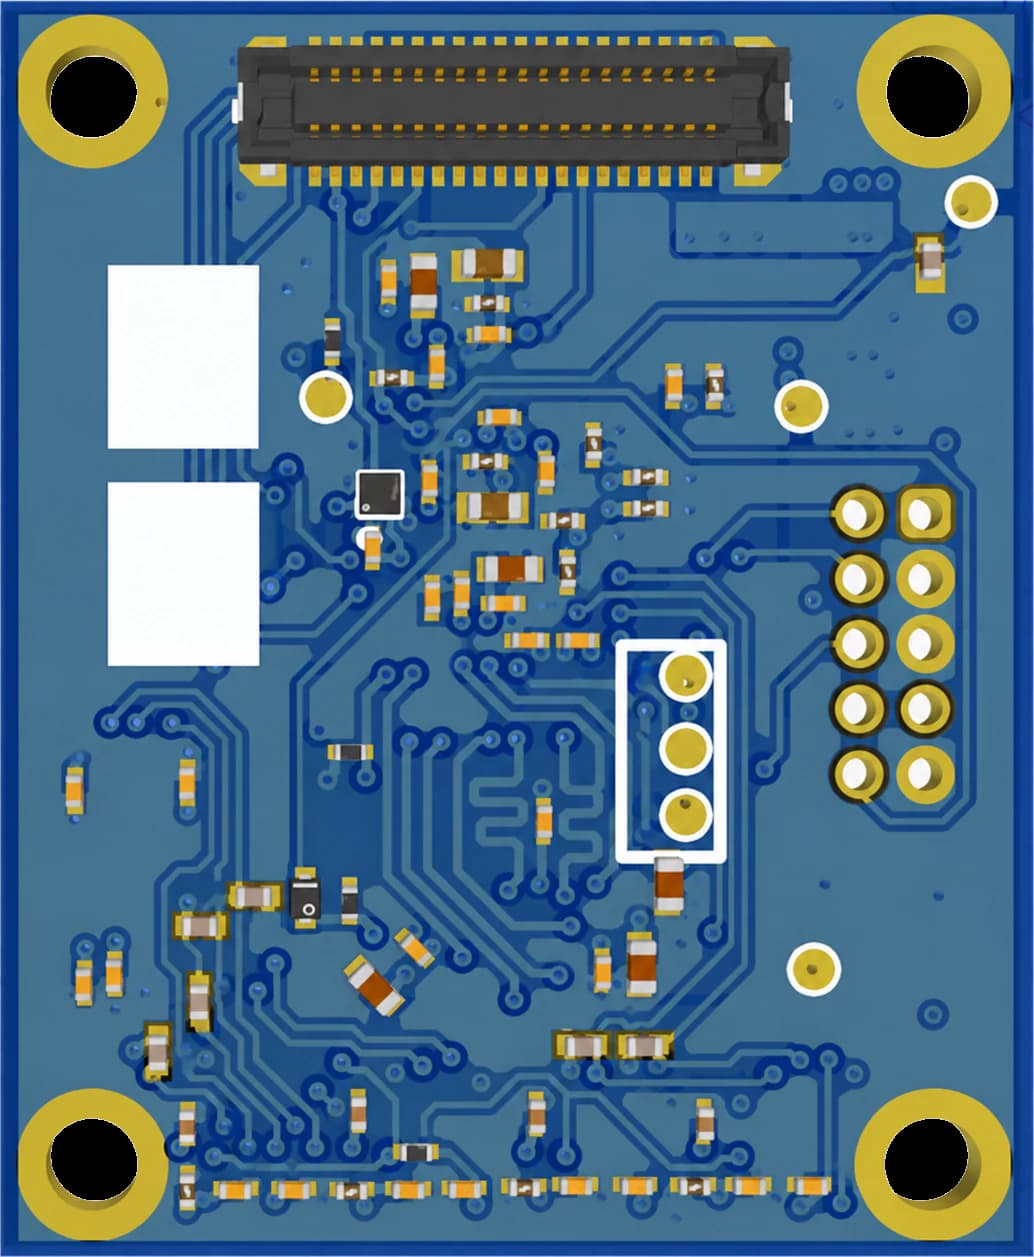
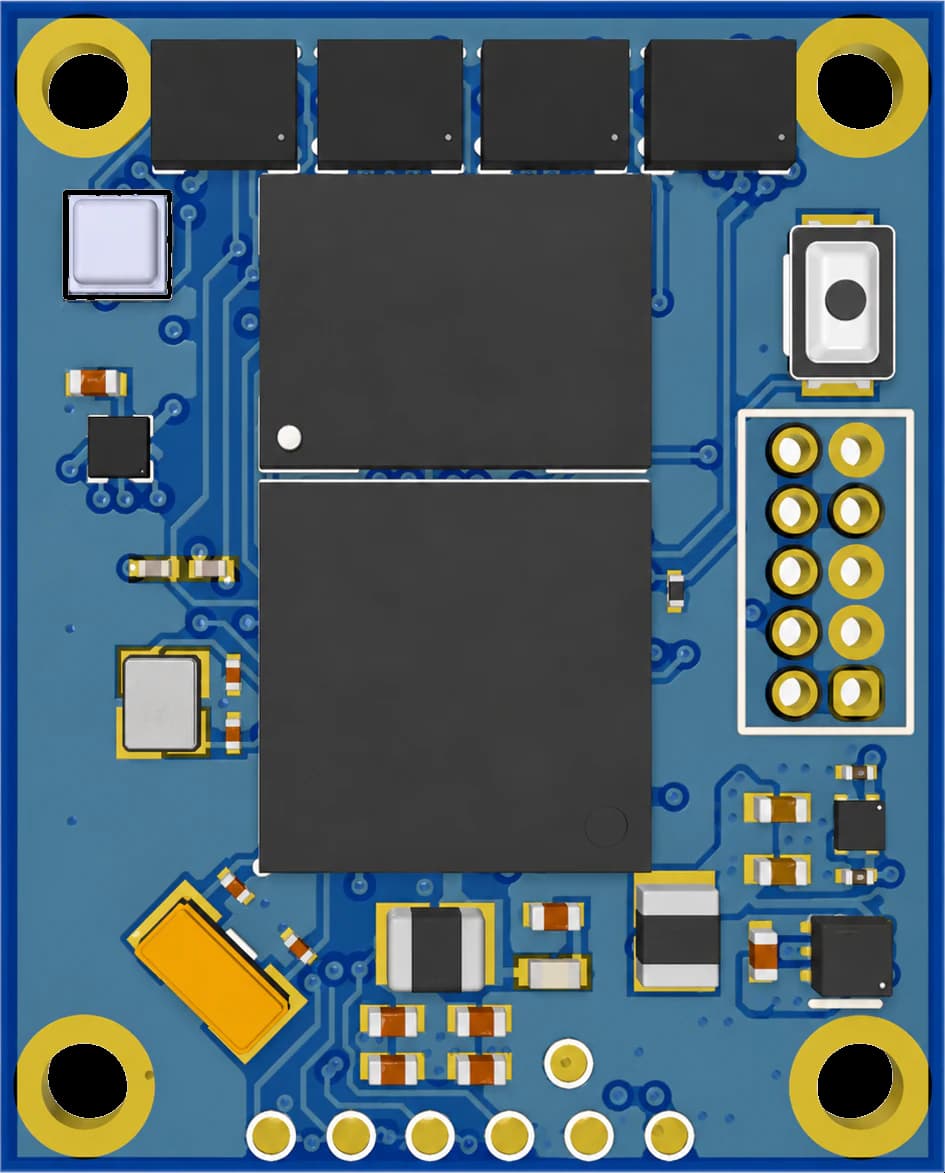
原始惯性测量描述加速度和旋转。有用的定位需要了解该运动随着时间的推移意味着什么。 KAILOS Neural Engine 旨在将实时推理和传感器融合应用于运动数据,以便嵌入式系统可以估计轨迹并识别运动。
加速度计
陀螺仪
实时推理
轨迹估计
运动检测
边缘集成
专为边缘集成而构建
该模块被设计用于尺寸、功耗和实时处理很重要的系统。因此,定位智能可以更接近移动的人或机器,而不是完全依赖于远程处理。
仅远程处理
原始运动数据
边缘智能
模块上估计的轨迹和运动
- 尺寸
- 功耗
- 实时处理
习得运动
运动,已理解。
惯性传感器在它们单独放置的那一刻就开始漂移。 KAILOS Neural Engine 在模块本身上运行学习的运动模型 - 它可以识别人如何行走、车辆转弯、无人机倾斜或船只滑行,并保持原始集成偏离的轨迹。
插图。相同的运动数据,单独集成(琥珀色)并通过学习的运动模型(青色)进行集成。
技术概述
KAILOS Neural Engine一览
- 模块尺寸
- 24 × 20 mm
- 电源
- < 0.25 W
- 主要运动输入
- 加速度计+陀螺仪
- 推论
- 实时推理
- 整合
- 专为嵌入式集成而设计
- 传感器融合
- AI传感器融合
- 输出
- 轨迹估计/运动检测
应用
用于人和机器的运动智能。
行人追踪
估计直接卫星定位受到限制的人类运动。
无人机导航
为室内、室外和过渡环境添加运动和轨迹智能。
机器人自主性
提供惯性运动信息作为更广泛的自主定位和感知堆栈的一部分。
解决方案